

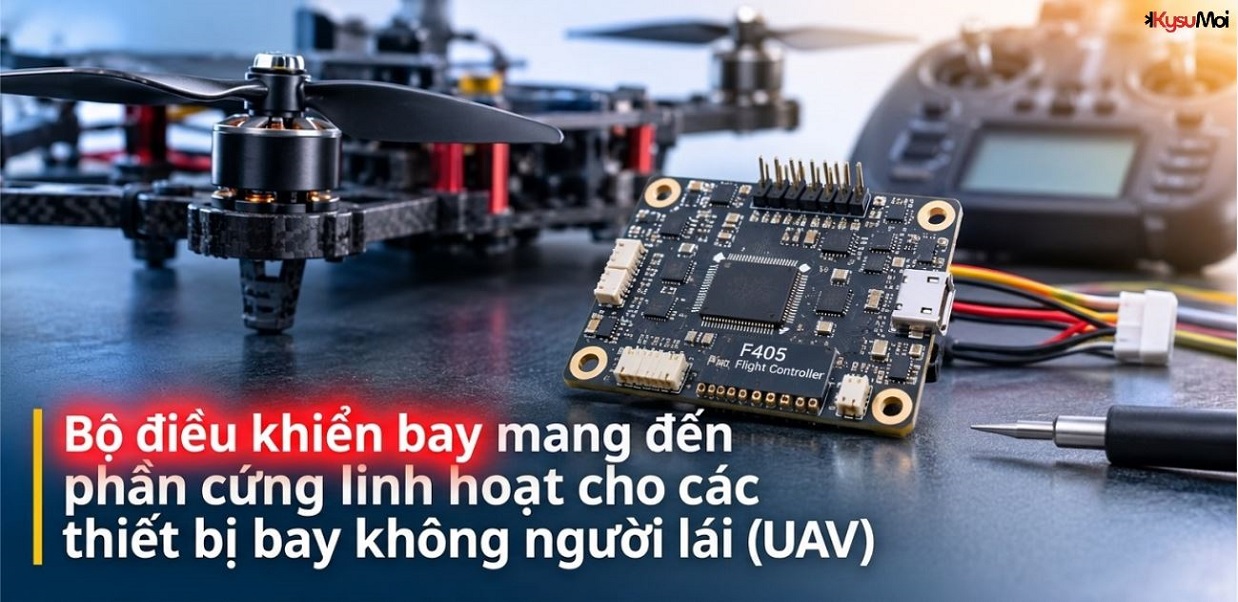
Bộ điều khiển bay mang đến phần cứng linh hoạt cho các thiết bị bay không người lái (UAV)
Khám phá cách phần cứng bộ điều khiển bay linh hoạt đang thay đổi tương lai của thiết kế thiết bị bay không người lái (UAV)
Những yêu cầu thiết yếu để phát triển hệ thống điều khiển bay tự động đáng tin cậy là gì? Bộ điều khiển bay dạng mô-đun mang lại các tiêu chuẩn mở, khả năng phát hiện dự phòng và giao diện linh hoạt.
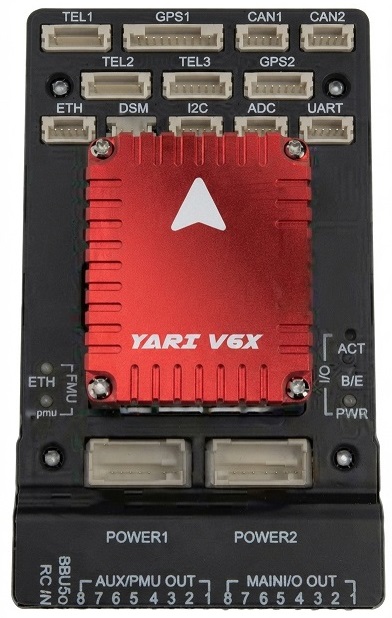
YARI Robotics đã ra mắt YARI V6X, một bộ điều khiển bay dạng mô-đun và hệ thống điều khiển bay tự động dành cho máy bay không người lái (UAV) cỡ nhỏ và robot. Bộ điều khiển FMUv6X được thiết kế và sản xuất tại Ấn Độ tương thích với Pixhawk và hỗ trợ nhiều nền tảng khác nhau bao gồm máy bay trực thăng, máy bay cánh cố định, máy bay cất cánh và hạ cánh thẳng đứng (VTOL), phương tiện dưới nước, tàu thủy, phương tiện dưới nước điều khiển từ xa (ROV) và các hệ thống tùy chỉnh khác.
Bộ điều khiển này được thiết kế để cung cấp cho các nhà phát triển một nền tảng phần cứng có thể tái sử dụng cho các ứng dụng xe tự hành hiệu suất cao. Khả năng tương thích với hệ sinh thái điều khiển chuyến bay tự hành mã nguồn mở hiện có cho phép các nhóm phát triển bằng PX4 hoặc ArduPilot, trong khi các giao diện của nó hỗ trợ tích hợp với máy tính phụ trợ, cảm biến, tải trọng và các thiết bị điện tử khác của xe.
Về phần cứng, V6X sử dụng nền tảng xử lý STM32H743 đạt chuẩn hàng không và bộ ba cảm biến IMU SmartIndustrial IIM-42653 với khả năng hỗ trợ dải nhiệt độ rộng hơn. Thiết kế này kết hợp các miền cảm biến riêng biệt và kiến trúc dự phòng để tăng cường khả năng phục hồi của hệ thống trong quá trình hoạt động.
Bộ điều khiển chuyến bay cũng sử dụng cảm biến quán tính ổn định nhiệt chủ động và cảm biến quán tính cách ly rung động. Kết nối Ethernet và các giao diện tích hợp hệ thống bổ sung cho phép bộ điều khiển được kết nối với các hệ thống khác trên máy bay. Nền tảng này đã trải qua thử nghiệm thực địa và phòng thí nghiệm, bao gồm cả thử nghiệm phần cứng tự động nội bộ.
Bộ điều khiển này sử dụng tiêu chuẩn Pixhawk mở và hỗ trợ cả PX4 Autopilot và ArduPilot ngay từ đầu. Điều này cho phép các nhà phát triển duy trì quy trình làm việc phần mềm hiện có của họ trong khi xây dựng các phương tiện sử dụng nền tảng phần cứng chung.
Công ty này cũng phát triển cơ sở hạ tầng phần mềm xung quanh phần cứng xe, bao gồm các công cụ để phân tích dữ liệu được tạo ra trong quá trình thử nghiệm và vận hành. “Chúng tôi thành lập YARI Robotics để xây dựng một cơ sở hạ tầng tự động hóa thiết thực cho các nhóm xe tự hành, từ phần cứng trên xe đến các quy trình làm việc phần mềm mà các kỹ sư sử dụng sau mỗi lần thử nghiệm,” Karthik Arumugham, Người sáng lập và Giám đốc điều hành của YARI Robotics cho biết.

