

Quản lý bộ nhớ trong các hệ thống nhúng
Tìm hiểu cách thức quản lý bộ nhớ giúp các hệ thống nhúng vận hành trơn tru bất chấp những hạn chế nghiêm ngặt về tài nguyên.
Trong các hệ thống nhúng hiện đại, dù là các bộ điều khiển điện tử ô tô (ECU), thiết bị IoT tiêu dùng hay bộ điều khiển công nghiệp, quản lý bộ nhớ hiệu quả là yếu tố then chốt đối với hiệu suất và độ tin cậy của hệ thống. Không giống như máy tính thông thường, các thiết bị nhúng hoạt động trong điều kiện hạn chế bộ nhớ nghiêm ngặt, thường phải cân bằng giữa RAM hạn chế, bộ nhớ lưu trữ tĩnh, ngân sách năng lượng thấp và yêu cầu xử lý thời gian thực. Do đó, hiểu cách phân bổ, tối ưu hóa và bảo vệ bộ nhớ là điều cần thiết để xây dựng các ứng dụng nhúng ổn định và có khả năng mở rộng.
Giới thiệu — Quản lý bộ nhớ trong hệ thống nhúng
Quản lý bộ nhớ là một trong những trụ cột quan trọng nhất của thiết kế hệ thống nhúng. Không giống như máy tính để bàn hoặc thiết bị di động, phần cứng nhúng được xây dựng với ngân sách bộ nhớ hạn chế, kích thước lưu trữ cố định và các yêu cầu thời gian thực nghiêm ngặt. Điều này có nghĩa là ngay cả những sự thiếu hiệu quả nhỏ, chẳng hạn như bộ đệm không được tối ưu hóa, rò rỉ bộ nhớ hoặc các chiến lược phân bổ được thiết kế kém, cũng có thể dẫn đến các lỗi hệ thống nghiêm trọng. Trong phát triển hệ thống nhúng, mỗi byte đều quan trọng.
Tại sao các thiết bị nhúng lại có những hạn chế nghiêm ngặt về bộ nhớ như vậy?
Các hệ thống nhúng thường hoạt động trên các vi điều khiển giá rẻ với bộ nhớ SRAM hạn chế (2 KB–512 KB) và bộ nhớ flash cố định. Những hạn chế này xuất phát từ:
- Thiết kế phần cứng tiết kiệm chi phí.
- Hạn chế tiêu thụ năng lượng.
- Những hạn chế về kích thước của các bo mạch in vật lý.
- Yêu cầu xử lý thời gian thực.
- Kiến trúc chuyên biệt (ví dụ: ô tô, IoT, công nghiệp)
Do những hạn chế này, các nhà phát triển phải thiết kế việc sử dụng bộ nhớ một cách cẩn thận để đảm bảo rằng mã lệnh, dữ liệu, bộ đệm và các thao tác I/O nằm gọn trong không gian có sẵn.
Quản lý bộ nhớ kém có thể dẫn đến sự cố hệ thống như thế nào?
Khi quản lý bộ nhớ không đúng cách, các thiết bị nhúng có thể gặp phải các vấn đề như:
- Lỗi tràn ngăn xếp đã xảy ra (dẫn đến việc khởi động lại không mong muốn).
- Phân mảnh vùng nhớ heap (dẫn đến lỗi cấp phát bộ nhớ)
- Lỗi rò rỉ bộ nhớ (dẫn đến hiệu năng chậm hơn và cuối cùng là hệ thống bị treo).
- Các chỉ báo bị lỗi (hành vi không đáng tin cậy, trạng thái không an toàn)
- Bộ nhớ flash bị suy giảm chất lượng do chu kỳ ghi không hiệu quả.
Trong các hệ thống quan trọng, chẳng hạn như bộ điều khiển điện tử (ECU) trong xe cộ hoặc thiết bị y tế, những lỗi này có thể dẫn đến thời gian ngừng hoạt động của hệ thống, rủi ro về an toàn hoặc thu hồi sản phẩm.
Người đọc sẽ học được gì từ hướng dẫn này.
Hướng dẫn này được thiết kế để cung cấp cho bạn sự hiểu biết toàn diện về quản lý bộ nhớ, từ những kiến thức cơ bản đến cách khắc phục sự cố. Sau khi hoàn thành, bạn sẽ có thể:
- Hiểu rõ các loại trí nhớ khác nhau và cách chúng hoạt động.
- Thiết kế kiến trúc bộ nhớ hiệu quả.
- Áp dụng các kỹ thuật nâng cao hiệu quả hiện đại.
- Giải quyết hiệu quả các vấn đề liên quan đến bộ nhớ.
- Áp dụng các phương pháp tốt nhất được sử dụng trong các sản phẩm nhúng thực tế.
Các chủ đề được đề cập
Chúng ta sẽ cùng tìm hiểu những khái niệm quan trọng mà mọi kỹ sư hệ thống nhúng cần phải nắm vững:
- Bộ nhớ tĩnh so với bộ nhớ động.
- Sự khác biệt giữa Flash, EEPROM, SRAM và DRAM.
- Cấu trúc bộ nhớ (ngăn xếp, vùng nhớ heap, dữ liệu, BSS)
- Hành vi bộ nhớ được điều khiển bởi ngắt.
- Cơ chế bảo vệ bộ nhớ
Tổng quan kiến trúc
Bạn sẽ tìm hiểu về cấu trúc kiến trúc bộ nhớ nhúng, bao gồm:
- Cách trình biên dịch phân bổ bộ nhớ.
- Lập bản đồ kịch bản liên kết và sắp xếp các phần.
- Sử dụng MPU để bảo vệ bộ nhớ.
- Hiểu về sự khác biệt giữa kiến trúc Harvard và kiến trúc Vonneumann.
- Phân vùng bộ nhớ khởi động và bộ nhớ ứng dụng.
Các kỹ thuật nâng cao hiệu suất
Chúng ta sẽ cùng tìm hiểu những cách thức thiết thực để giảm mức sử dụng bộ nhớ:
- Giảm thiểu mã (sử dụng điều khiển nội tuyến, loại bỏ mã không sử dụng)
- Phân tích mức sử dụng ngăn xếp
- Loại bỏ heap cho các hành vi cụ thể.
- San bằng độ mòn tức thời
- Di chuyển dữ liệu bằng DMA để giảm tải bộ đệm.
Chiến lược gỡ lỗi
Bạn sẽ có được kiến thức thực tiễn về cách sử dụng các công cụ và phương pháp để sửa lỗi:
- Phát hiện rò rỉ bằng phân tích thống kê.
- Kiểm tra chức năng của hệ thống khi mực nước ở mức tối đa.
- Sử dụng JTAG/SWD để theo dõi bộ nhớ.
- Kiểm tra bộ nhớ dưới tải trọng công việc và điều kiện hoạt động lâu dài.
Ví dụ thực tế
Cuối cùng, bạn sẽ thấy một ví dụ thực tế từ:
- Bộ điều khiển điện tử (ECU) trong ô tô xử lý dữ liệu từ các cảm biến trong thời gian thực.
- Các thiết bị IoT quản lý cập nhật OTA trên bộ nhớ flash có hạn.
- Hệ thống công nghiệp với các yêu cầu bảo vệ bộ nhớ nghiêm ngặt.
Các thiết bị điện tử tiêu dùng giúp cải thiện hiệu năng và bộ nhớ pin, kéo dài thời lượng pin.
Quản lý bộ nhớ trong hệ thống nhúng là gì?
Quản lý bộ nhớ trong hệ thống nhúng đề cập đến cách các vi điều khiển lưu trữ, sắp xếp và sử dụng dữ liệu cũng như các lệnh chương trình trong bộ nhớ có hạn
để đảm bảo dữ liệu chính xác được lưu trữ ở đúng vị trí, bộ nhớ không bị lãng phí và các ứng dụng chạy trơn tru mà không gặp lỗi, tràn bộ nhớ hoặc độ trễ.
Nói một cách đơn giản,
đó là kỹ thuật sử dụng cẩn thận lượng bộ nhớ hạn chế của vi điều khiển để đảm bảo hệ thống hoạt động hiệu quả và đáng tin cậy.
Cơ chế hoạt động của bộ nhớ vi điều khiển.
Mỗi vi điều khiển đều có hai loại bộ nhớ chính:
- Bộ nhớ chương trình (flash/ROM)
- Lưu trữ phần mềm hoặc mã nguồn vĩnh viễn.
- Nó vẫn hoạt động ngay cả khi mất điện.
- Lưu trữ các lệnh, dữ liệu tĩnh, bộ nạp khởi động, v.v.
- Lưu trữ phần mềm hoặc mã nguồn vĩnh viễn.
- Bộ nhớ dữ liệu (SRAM/DRAM)
- Lưu trữ các biến và dữ liệu tạm thời trong quá trình thực thi.
- Dữ liệu sẽ bị xóa khi thiết bị được khởi động lại.
- Được sử dụng bởi ngăn xếp, vùng nhớ heap và các biến toàn cục.
- Lưu trữ các biến và dữ liệu tạm thời trong quá trình thực thi.
Bên trong vi điều khiển (MCU), bộ nhớ được chia thành các phần khác nhau, chẳng hạn như:
- Phần Văn bản/Mã – Phần dùng để lưu trữ mã máy.
- Hệ thống Thông tin và Hỗ trợ Kinh doanh (BSS) – Các Biến Toàn cầu và Hằng số
- Vùng nhớ Heap – Cấp phát động (malloc, new)
- Ngăn xếp – Lời gọi hàm, biến cục bộ
Hiểu rõ các vùng này có thể giúp tránh các vấn đề thường gặp như tràn ngăn xếp, phân mảnh bộ nhớ hoặc rò rỉ bộ nhớ.
Ví dụ về l-World (ESP32 / STM32)
ESP32
- Có cả RAM bên trong và bên ngoài.
- Bộ nhớ flash được sử dụng để lưu trữ phần mềm điều khiển (firmware).
- Cấp phát bộ nhớ cho ngăn xếp Wi-Fi/Bluetooth, các tác vụ và bộ đệm.
- Việc phân công nhiệm vụ cẩn thận trong FreeRTOS là điều cần thiết để tránh sai sót.
Ví dụ: Nếu bạn đang sử dụng nhiều thiết bị Wi-Fi và BLE cùng lúc, việc phân bổ bộ nhớ kém có thể gây ra lỗi "Guru Meditation error" do hết bộ nhớ ngăn xếp.
STM32
- Sử dụng một bộ nhớ SRAM liên kết chặt chẽ.
- Bộ nhớ Flash lưu trữ tất cả các lệnh chương trình.
- Các nhà phát triển phần mềm tối ưu hóa việc sử dụng bộ nhớ bằng cách sử dụng các trình liên kết kịch bản (tệp LD).
- Nhờ cấu trúc bộ nhớ chính xác, sản phẩm này rất phù hợp cho các ứng dụng thời gian thực.
Ví dụ:
Việc đặt mã có độ chính xác cao vào bộ nhớ liên kết lõi (Core-Coupled Memory - CCM) có thể tăng tốc độ vì nó bỏ qua bus và bộ nhớ đệm.
Sơ đồ bố trí bộ nhớ bên trong MCU (mô tả hình ảnh ngắn gọn).
Dưới đây là hình minh họa đơn giản bằng văn bản giúp người mới bắt đầu hiểu vị trí bộ nhớ bên trong vi điều khiển:
Các thanh ghi thiết bị ngoại vi (Đầu vào/Đầu ra)
Chức năng đặc biệt của RAM
Hoặc có lẽ một hình ảnh tương tự hơn với MCU:
[Số lõi CPU]
Flash (firmware)
Ngân hàng SRAM 1 (Ngăn xếp)
Ngân hàng SRAM 2 (Heap / Dữ liệu)
Máy tính và thiết bị ngoại vi
Định dạng này giúp các nhà phát triển hiểu rõ hơn cách thức hoạt động của các biến, bộ đệm và hàm bên trong chip.
Các loại bộ nhớ được sử dụng trong hệ thống nhúng.
Hệ thống nhúng sử dụng kết hợp bộ nhớ khả biến và bộ nhớ bền vững để lưu trữ mã, biến, dữ liệu cấu hình và thông tin xử lý thời gian thực. Mỗi loại bộ nhớ phục vụ một mục đích cụ thể dựa trên tốc độ, kích thước, chi phí và mức tiêu thụ điện năng. Hiểu rõ các loại bộ nhớ này là rất quan trọng để thiết kế các sản phẩm nhúng đáng tin cậy.
RAM (SRAM, DRAM)
RAM (Bộ nhớ truy cập ngẫu nhiên) là một loại bộ nhớ khả biến , có nghĩa là dữ liệu sẽ bị mất khi nguồn điện bị ngắt. RAM lưu trữ các biến, dữ liệu thời gian chạy và dữ liệu ngăn xếp/vùng nhớ heap trong quá trình thực thi chương trình.
SRAM (Bộ nhớ lưu trữ trên truy cập ngẫu nhiên)
- Loại RAM nhanh nhất được sử dụng trong vi điều khiển.
- Dữ liệu được lưu trữ bằng cách sử dụng các mạch lật (không cần làm mới).
- Nó tiêu tốn nhiều năng lượng hơn và đắt hơn.
- Thường được sử dụng cho các thanh ghi tệp, bộ nhớ đệm và bộ nhớ trên chip.
DRAM (Bộ nhớ động)
- Việc cập nhật dữ liệu định kỳ là cần thiết để duy trì tính hợp lệ của dữ liệu.
- Giá rẻ hơn và có nhiều kích cỡ hơn.
- Được sử dụng trong các hệ thống nhúng hiệu năng cao (bo mạch Linux, thiết bị AI Edge).
Các mặt hàng được lưu trữ:
- Biến toàn cầu
- Biến cục bộ
- Ngăn xếp/Đống
- Bộ đệm thời gian thực
- Thông tin tạm thời
Flash/ROM
Bộ nhớ Flash (một loại ROM không khả biến) lưu trữ vĩnh viễn mã chương trình và dữ liệu hệ thống quan trọng.
Vì sao Flash lại quan trọng:
- Dữ liệu có thể được lưu giữ ngay cả khi không có điện.
- Hỗ trợ cập nhật firmware tại chỗ (OTA).
- Được sử dụng trong tất cả các vi điều khiển hiện đại.
Dữ liệu được lưu trữ trong bộ nhớ flash/ROM:
- Mã chương trình chính (firmware)
- bộ nạp khởi động
- Bảng tìm kiếm
- Biến số không đổi (dữ liệu không đổi)
- nhân hệ điều hành thời gian thực (RTOS kernel)
- Các vectơ ngắt (trong các kiến trúc khác nhau)
Ví dụ: Vi điều khiển STM32 lưu trữ toàn bộ firmware và bootloader trong bộ nhớ flash nội bộ của nó.
EPROM
EEPROM (Electrically Erasable Programmable ROM) là một loại bộ nhớ không khả biến được sử dụng để lưu trữ một lượng nhỏ dữ liệu và dữ liệu này phải được giữ nguyên ngay cả sau khi nguồn điện bị tắt.
Các tính năng chính
- Khả năng xóa/ghi dữ liệu từng byte một.
- Số chu kỳ ghi có giới hạn (thường là 100.000–1.000.000 chu kỳ).
- Chậm hơn Flash, nhưng linh hoạt hơn cho các bản cập nhật nhỏ.
EEPROM lưu trữ những dữ liệu gì?
- Giá trị hiệu chuẩn
- Cài đặt người dùng
- Số seri
- Cấu hình thiết bị
- Trạng thái thiết bị được biết gần nhất.
Ví dụ: Các thiết bị gia dụng lưu trữ cài đặt của người dùng (chẳng hạn như tốc độ quạt) trong bộ nhớ EEPROM.
Bộ nhớ đệm
Bộ nhớ đệm (cache memory) là một đơn vị bộ nhớ nhỏ, tốc độ rất cao được sử dụng trong các vi điều khiển (MCU/MPU) tiên tiến để tăng tốc độ truy cập vào bộ nhớ flash hoặc RAM.
Tại sao bộ nhớ đệm lại cần thiết?
- Bộ nhớ Flash và DRAM hoạt động chậm hơn CPU.
- Việc lưu vào bộ nhớ đệm giúp giảm thiểu sự gián đoạn lệnh.
- Nó giúp cải thiện hiệu năng thời gian thực trên các bộ xử lý Cortex-A và Cortex-M cao cấp.
Các loại bộ nhớ đệm:
- Bộ nhớ đệm lệnh
- Bộ nhớ đệm dữ liệu
- Bộ nhớ đệm tổng hợp
Ví dụ: Bộ xử lý Cortex-A53 trong Raspberry Pi sử dụng bộ nhớ đệm L1 và L2 để tăng tốc các ứng dụng Linux.
Các thanh ghi là các đơn vị bộ nhớ nhanh nhất và nhỏ nhất trong CPU.
Các thanh ghi chức năng đặc biệt (SFR) điều khiển bộ định thời, bộ chuyển đổi ADC, GPIO, UART, PWM, và nhiều hơn nữa.
khách quan:
- Tạm dừng lệnh/dữ liệu đang được xử lý.
- Kiểm soát hành vi ngoại vi.
- Duy trì trạng thái CPU.
Ví dụ về các giấy tờ đăng ký:
- Bộ đếm lập trình (PC)
- Con trỏ ngăn xếp (SP)
- Đăng ký trạng thái
- Thanh ghi cấu hình bộ định thời/ADC
Ví dụ: Việc thay đổi chu kỳ nhiệm vụ PWM trong Arduino bao gồm việc ghi giá trị vào Thanh ghi điều khiển bộ định thời.
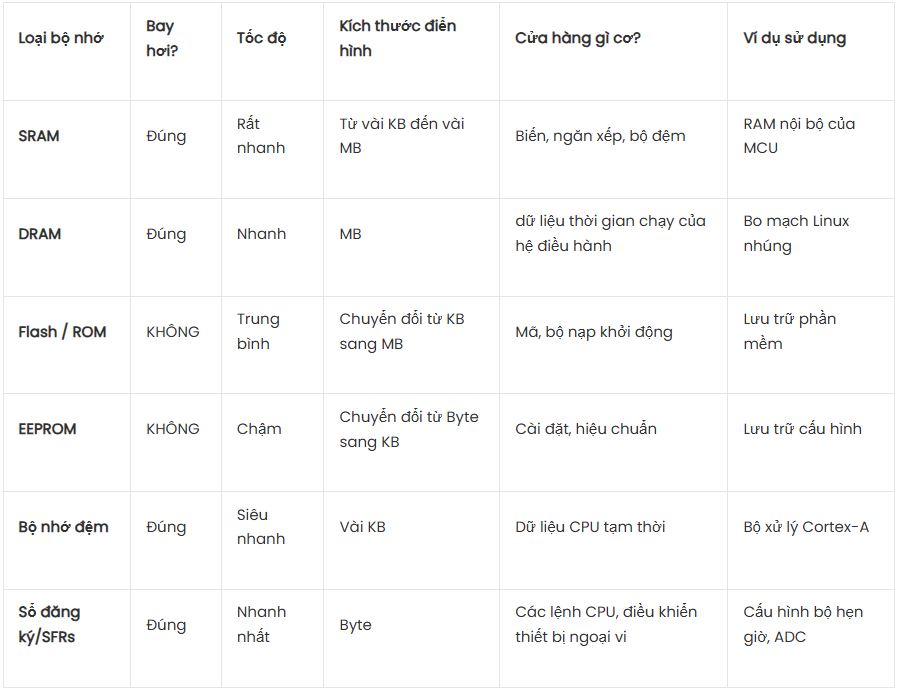
Sự khác biệt giữa các loại bộ nhớ khác nhau.
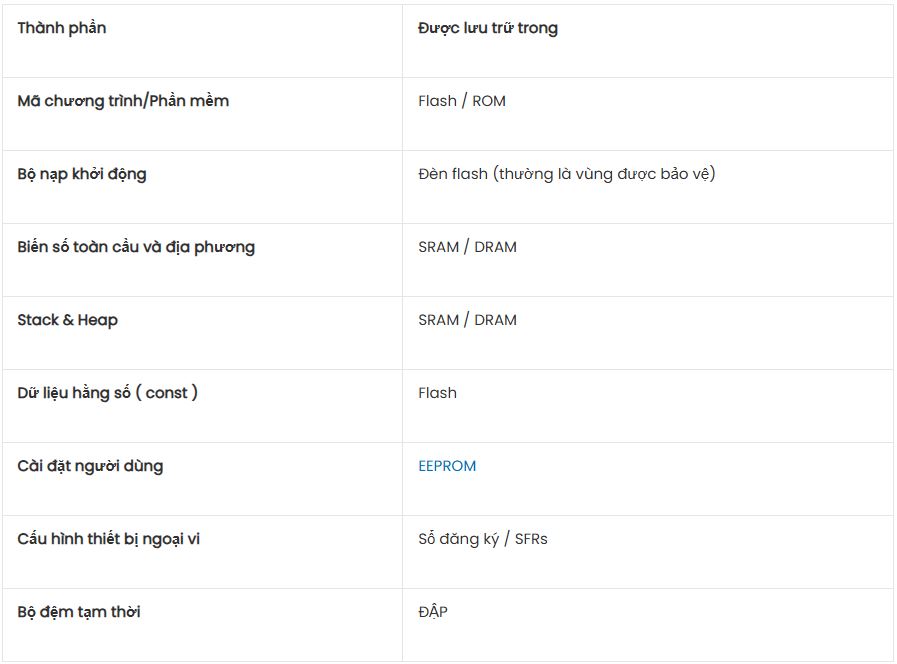
Mã lệnh, biến, bộ nạp khởi động, v.v. được lưu trữ ở đâu?
Ví dụ thực tế
Ví dụ 1: Arduino Uno (ATmega328P)
- Bộ nhớ Flash (32 KB): Dùng để lưu trữ mã chương trình (firmware).
- SRAM (2 KB): Lưu trữ các biến và ngăn xếp.
- EEPROM (1 KB): Lưu trữ dữ liệu người dùng đã lưu.
- Các thanh ghi: Điều khiển GPIO, bộ định thời, ADC.
Ví dụ 2: Vi điều khiển STM32
- Bộ nhớ Flash (64 KB–2 MB): Phần mềm nhúng + bộ nạp khởi động
- SRAM (8 KB–512 KB): Các biến, các tác vụ của hệ điều hành thời gian thực (RTOS).
- EEPROM (Mô phỏng trong Flash): Thông tin cấu hình.
- Bộ nhớ đệm (ở cấp độ cao): Giúp tăng tốc độ xử lý mã.
Ví dụ 3: Raspberry Pi (hệ điều hành Linux)
- Thẻ SD/eMMC: Hình ảnh hệ điều hành + hệ thống tập tin.
- DRAM (1–8 GB): Dùng để chạy các tiến trình, ứng dụng.
- Bộ nhớ đệm (L1/L2): Tối ưu hóa hiệu năng.
Thanh ghi: Điều khiển các thiết bị ngoại vi thông qua tọa độ đầu vào/đầu ra được ánh xạ vào bộ nhớ.
Kiến trúc bộ nhớ trong vi điều khiển
Vi điều khiển được xây dựng với cấu trúc bộ nhớ nhỏ gọn và được tổ chức tốt, cho phép chúng hoạt động hiệu quả trong giới hạn phần cứng. Không giống như bộ xử lý máy tính để bàn, vi điều khiển phân chia bộ nhớ rõ ràng thành các phần dành cho lệnh chương trình, hằng số, biến thời gian chạy, dữ liệu tạm thời và cấp phát động. Hiểu cách thức hoạt động của các phần này là rất quan trọng để viết phần mềm nhúng đáng tin cậy, giảm thiểu lỗi thời gian chạy và đạt được hành vi có thể dự đoán được trong các ứng dụng thời gian thực.
Hầu hết các dòng vi điều khiển (MCU) phổ biến, chẳng hạn như ARM Cortex-M, PIC, AVR và RISC-V, đều có cấu trúc cơ bản tương tự, sử dụng Flash/ROM để lưu trữ chương trình và SRAM cho các biến và các tác vụ xử lý. Dưới đây là tổng quan ngắn gọn về từng thành phần bộ nhớ chính.
Bộ nhớ mã
Bộ nhớ dùng để ghi mã thường nằm trong bộ nhớ flash hoặc ROM, và đây là nơi vi điều khiển lưu trữ dữ liệu:
- Phần mềm nhúng và logic chương trình.
- Bảng vectơ ngắt
- Dữ liệu tĩnh
- Bộ nạp khởi động (nếu có)
Vì bộ nhớ flash là bộ nhớ không bay hơi, dữ liệu vẫn được giữ nguyên ngay cả khi thiết bị tắt. Điều này làm cho nó trở nên lý tưởng cho việc lưu trữ dữ liệu dài hạn và cho các ứng dụng yêu cầu tính ổn định sau khi khởi động lại hoặc cập nhật OTA.
Bộ nhớ dữ liệu
Bộ nhớ dữ liệu ở đây đề cập đến SRAM, được sử dụng cho tất cả các quá trình xử lý trong quá trình thực thi chương trình. Chức năng của nó bao gồm quản lý:
- Biến thời gian chạy
- bộ đệm
- Giá trị tạm thời
- Xử lý dữ liệu thời gian thực
Bộ nhớ RAM của hệ thống nhúng có dung lượng hạn chế, do đó việc sử dụng hiệu quả là rất quan trọng để đạt được hiệu suất tối ưu.
Phần BSS
Phần BSS (Block Started by Symbol) bao gồm các biến toàn cục và biến tĩnh đã được khai báo nhưng chưa được khởi tạo.
Ví dụ: Bộ đếm int; biến đổi tĩnh float temp;
tính năng:
- Các biến này sẽ tự động được đặt về 0 khi hệ thống khởi động.
- Nó sử dụng RAM nhưng không cần bộ nhớ flash để khởi động hệ thống.
- Thích hợp cho các biến không cần được định nghĩa trước.
Phần thông tin
Phân vùng dữ liệu lưu trữ các biến toàn cục và biến hằng, được gán giá trị ban đầu.
Ví dụ: int limit = 50;
Chế độ ký tự cố định = 2;
Đặc trưng:
- Các giá trị mặc định được lưu trong bộ nhớ flash.
- Trong quá trình khởi động hệ thống, các giá trị này được sao chép vào RAM.
- Phương pháp này cho phép truy cập dữ liệu nhanh chóng trong quá trình xử lý, nhưng đổi lại, nó tiêu tốn nhiều bộ nhớ flash và RAM hơn.
Dống
Vùng nhớ heap là một khu vực được sử dụng để cấp phát bộ nhớ động, được tạo ra trong quá trình thực thi bằng các hàm như malloc() hoặc calloc().
Dùng cho:
- Bộ đệm kích thước thay đổi
- Danh sách liên kết
- Hàng đợi và cấu trúc dữ liệu động.
Lưu ý: Trong các hệ thống nhúng, heap có thể gây ra hiện tượng phân mảnh bộ nhớ, hành vi không thể đoán trước và các vấn đề về thời gian. Đối với các hệ thống quan trọng hoặc hệ thống thời gian thực, nhiều kỹ sư hoàn toàn tránh sử dụng heap.
Sự chồng chéo
Ngăn xếp là bộ phận của vi điều khiển dùng để lưu trữ dữ liệu:
- Thông tin về lệnh gọi hàm.
- Biến cục bộ
- Địa chỉ trả lại
- Trạng thái đăng ký trong thời gian gián đoạn.
Đặc trưng:
- Nhìn chung, trong hầu hết các kiến trúc MCU, nó phát triển theo hướng từ dưới lên trên.
- Nhanh và có khả năng dự đoán, lý tưởng cho các ứng dụng thời gian thực.
- Lỗi tràn ngăn xếp có thể dẫn đến sự cố hệ thống hoặc các lỗi nghiêm trọng, vì vậy việc định cỡ phù hợp là rất quan trọng.
Trong các ứng dụng nhúng, các thành phần khác nhau nên được đặt ở đâu?
Việc lựa chọn vùng nhớ phù hợp cho từng loại dữ liệu có thể cải thiện hiệu năng, giảm mức sử dụng RAM và tránh lỗi dữ liệu.
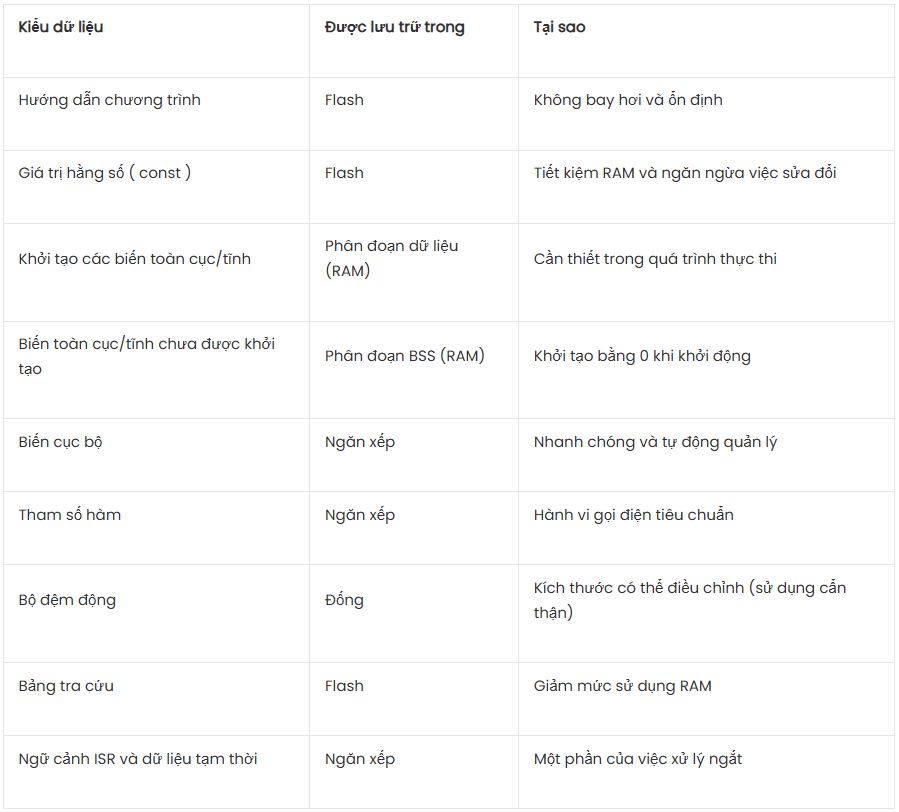
Khuyến nghị: Lưu trữ các hằng số trong bộ nhớ flash, hạn chế tối đa việc sử dụng biến toàn cục, quản lý cẩn thận việc sử dụng ngăn xếp và tránh sử dụng vùng nhớ heap trên các hệ thống yêu cầu tốc độ xử lý cao.
Ngăn xếp và vùng nhớ heap trong hệ thống nhúng
Bộ nhớ trong các hệ thống nhúng thường bị hạn chế, được kiểm soát chặt chẽ và rất quan trọng đối với sự ổn định của hệ thống. Đó là lý do tại sao Stack và Heap là những chủ đề được tìm kiếm nhiều nhất trong kỹ thuật hệ thống nhúng, đặc biệt là đối với những người mới bắt đầu cố gắng hiểu tại sao các chương trình nhúng lại hoạt động khác với các ứng dụng trên máy tính cá nhân.
Trong các vi điều khiển có tài nguyên hạn chế như ARM Cortex-M, AVR hoặc PIC, việc lựa chọn bộ nhớ ngăn xếp hay bộ nhớ vùng nhớ heap không chỉ là vấn đề sở thích lập trình mà còn ảnh hưởng trực tiếp đến hiệu năng, độ chính xác và độ tin cậy.
Ngăn xếp là gì?
Ngăn xếp là một vùng bộ nhớ được xác định trước, chủ yếu được sử dụng cho:
- Biến cục bộ
- Tham số hàm
- Địa chỉ trả lại
- Lưu trữ dữ liệu tạm thời trong quá trình gọi hàm.
Trong các hệ thống nhúng, ngăn xếp thường nhỏ (từ 2 KB đến 16 KB đối với nhiều vi điều khiển) nhưng nhanh, dễ dự đoán và được quản lý tự động.
Các tính năng chính của Stack:
- Phân bổ cố định (kích thước được biết trong quá trình biên dịch)
- Cơ chế Nhập sau, Xuất trước (LIFO)
- Truy cập rất nhanh và dễ dàng.
- Không có sự phân hủy.
- Tự động xóa dữ liệu khi chức năng hoàn tất.
Do có hành vi dễ dự đoán, các ngăn xếp được sử dụng rộng rãi trong các hệ thống thời gian thực.
Đống là gì?
Vùng nhớ heap là vùng nhớ được sử dụng để cấp phát động, tức là bộ nhớ được cấp phát trong quá trình thực thi chương trình bằng nhiều hàm khác nhau, ví dụ như:
malloc()
calloc()
realloc()
miễn phí()
Bộ nhớ heap linh hoạt hơn nhưng khó dự đoán hơn. Nó mở rộng và thu hẹp trong quá trình hoạt động, điều này có thể dẫn đến các vấn đề sau:
- Phân công
- Không phân bổ được.
- Thời gian phân bổ rất dài và khó dự đoán.
Trong các hệ thống nhúng, vùng nhớ heap thường rất nhỏ, đặc biệt là ở các vi điều khiển (MCU) có RAM hạn chế.
Những điểm khác biệt chính (tốc độ, kích thước, tuổi thọ, sự phân rã)
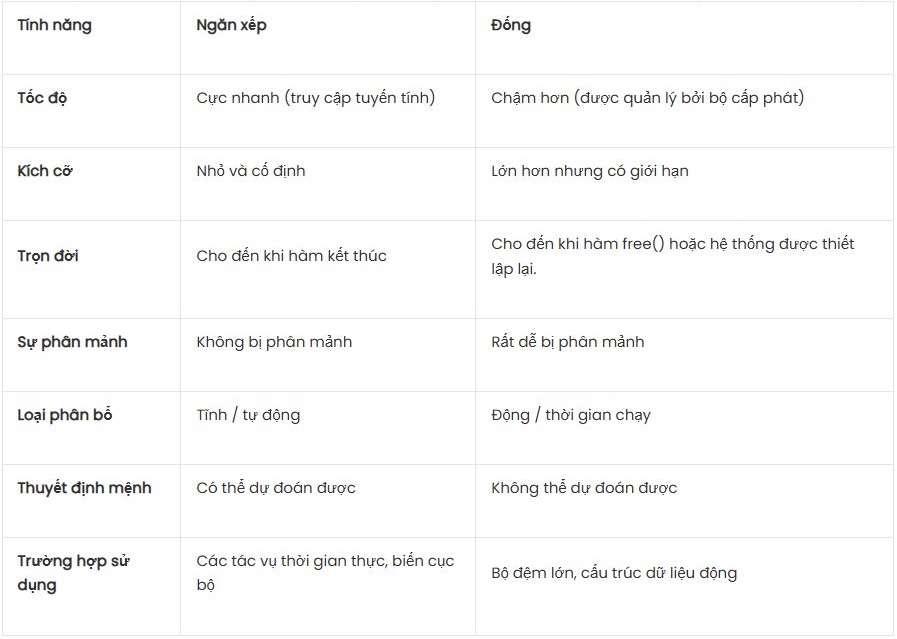
Trong các hệ thống nhúng thời gian thực , độ tin cậy là yếu tố tối quan trọng, do đó cấu trúc dữ liệu dựa trên ngăn xếp là lựa chọn lý tưởng.
Ví dụ về cách sử dụng Embedded C trong thực tế.
Ví dụ 1: Cấp phát bộ nhớ ngăn xếp (an toàn và nhanh)
void task_handler() { uint8_t buffer[64]; // Được cấp phát trên ngăn xếp
// Sử dụng bộ đệm…}
- Nhanh
- Có thể dự đoán được
- Tự động giải phóng khi hàm kết thúc.
Ví dụ 2: Phân bổ bộ nhớ heap (rủi ro trong hệ thống nhúng).
void process_data() {
uint8_t *data = (uint8_t *)malloc(128);
if (data != NULL) // Truy cập bộ nhớ
- Phân bổ chậm
- Nguy cơ rò rỉ bộ nhớ
- Nguy cơ phân mảnh
Phân bổ bộ nhớ chậm, nguy cơ rò rỉ bộ nhớ, nguy cơ phân vùng bộ nhớ.
Giải thích về hiện tượng tràn ngăn xếp (Stack Overflow) và phân mảnh bộ nhớ heap (Heap Fragmentation).
1. Stack overflow
Lỗi này xảy ra khi con trỏ ngăn xếp vượt quá giới hạn của nó, thường do các nguyên nhân sau:
- Đệ quy sâu hoặc vô hạn
- Mảng cục bộ lớn
- Gọi hàm nhiều lần theo kiểu lồng nhau.
- Các tác vụ RTOS ngăn xếp nhỏ.
Kết quả: Hệ thống bị sập, lỗi nghiêm trọng hoặc khởi động lại MCU đột ngột.
Ví dụ (Nguy hiểm):
void bad_function() {
uint8_t huge_array[4096]; // Quá lớn để lưu trữ trong ngăn xếp! }
2. Phân mảnh vùng nhớ heap.
Hiện tượng này xảy ra khi một lượng nhỏ không gian trống trong bộ nhớ heap nằm rải rác giữa các khối đã được cấp phát.
triệu chứng:
- Hàm malloc() trả về NULL ngay cả khi có đủ bộ nhớ trống .
- Bộ nhớ sẽ trở nên không thể sử dụng được theo thời gian.
- Thiết bị bị trục trặc sau thời gian sử dụng kéo dài.
Phân mảnh dữ liệu là mối nguy hiểm cực kỳ lớn đối với các thiết bị IoT hoạt động liên tục trong thời gian dài.
Tại sao hầu hết các kỹ sư hệ thống nhúng lại tránh cấp phát bộ nhớ động?
Hầu hết các kỹ sư hệ thống nhúng đều tránh sử dụng malloc() / free() vì:
- Thời gian phân bổ không đáng tin cậy (gây bất lợi cho các hệ thống thời gian thực)
- Nguy cơ phân mảnh dữ liệu.
- Khắc phục lỗi rò rỉ bộ nhớ rất khó.
- Bộ nhớ RAM trong vi điều khiển có giới hạn.
- Hệ thống có thể bị sập.
Các thực tiễn tốt nhất (Tiêu chuẩn 2026)
- Nên chọn cấp phát bộ nhớ tĩnh hay bộ nhớ ngăn xếp?
- Hãy sử dụng vùng nhớ của hệ điều hành thời gian thực (RTOS) thay vì hàm malloc.
- Chỉ cấp phát bộ nhớ một lần khi hệ thống khởi động. Có thể cần cấp phát động nếu cần thiết.
- Tránh sử dụng bộ nhớ động trong ISR (Ngắt).
- Kích hoạt MPU (Bộ bảo vệ bộ nhớ) để bảo vệ trong quá trình hoạt động.
So sánh phân bổ bộ nhớ tĩnh và phân bổ bộ nhớ động (kèm ví dụ bằng ngôn ngữ C)
Phân bổ bộ nhớ là một quyết định thiết kế quan trọng trong các hệ thống nhúng. Việc lựa chọn giữa bộ nhớ tĩnh hay bộ nhớ động ảnh hưởng trực tiếp đến độ tin cậy, thời gian hoạt động, hiệu năng và tính ổn định lâu dài, đặc biệt là trong các ứng dụng thời gian thực và an toàn quan trọng như bộ điều khiển điện tử (ECU) trong ô tô, thiết bị y tế và bộ điều khiển IoT.
Phân bổ bộ nhớ tĩnh: Ưu điểm
Cấp phát bộ nhớ tĩnh đề cập đến việc cấp phát bộ nhớ trong giai đoạn biên dịch, chứ không phải trong quá trình thực thi chương trình. Phương pháp này thường được sử dụng trong hầu hết các thiết kế hệ thống nhúng vì nó cung cấp độ tin cậy, điều rất quan trọng đối với hoạt động thời gian thực.
Ưu điểm chính:
- Chương trình hoạt động ổn định mà không bị chậm trễ trong quá trình thực thi vì bộ nhớ đã được cấp phát trước khi chương trình bắt đầu chạy.
- Khác với cấp phát bộ nhớ động , bộ nhớ tĩnh không gặp vấn đề về phân bổ bộ nhớ; nó có kích thước và vị trí cố định.
- An toàn hơn cho các vi điều khiển công suất thấp, lý tưởng cho các hệ thống có RAM hạn chế (ví dụ: Cortex-M0/M3, AVR, bo mạch PIC).
- Việc gỡ lỗi và kiểm thử rất dễ dàng, và cấu trúc bộ nhớ có thể dự đoán được, điều này giúp tăng độ tin cậy của mã.
Ví dụ về lập trình C nhúng – Cấp phát bộ nhớ tĩnh.
// Cấp phát bộ nhớ tĩnh cho mảng và cấu trúc trong ngôn ngữ C nhúng.
static uint8_t sensorBuffer[64];
typedef struct { uint16_t temperature; uint16_t humidity; }
Dữ liệu cảm biến; Dữ liệu cảm biến tĩnh envData;
Phương pháp này giúp xác định lượng bộ nhớ được sử dụng trong quá trình biên dịch, một yêu cầu quan trọng trong nhiều hệ thống nhúng.
Bộ nhớ động dễ bị tổn thương khi nào (đặc biệt là trong các hệ thống thời gian thực)?
Quản lý bộ nhớ động (malloc, calloc, realloc, free) rất phổ biến trong các ứng dụng máy tính để bàn, nhưng nó tiềm ẩn rủi ro trong môi trường nhúng, đặc biệt là trong các hệ thống thời gian thực.
Tại sao nó lại trở nên nguy hiểm?
- Thời gian phân bổ không chắc chắn: Bạn không thể đảm bảo hàm malloc() sẽ mất bao lâu để thực thi, điều này sẽ khiến thời gian thực thi thực tế không đáp ứng được thời hạn.
- Lỗi rò rỉ bộ nhớ có thể xảy ra nếu bộ nhớ được cấp phát nhưng không bao giờ được giải phóng (hoặc được giải phóng không chính xác). Vi điều khiển của bạn cuối cùng sẽ ngừng hoạt động.
- Không giống như các nền tảng cấp cao , vốn không có hệ thống quản lý chất thải tự động tích hợp sẵn, ngôn ngữ lập trình C dành cho hệ thống nhúng giao toàn bộ trách nhiệm cho lập trình viên.
- Kích thước vùng nhớ heap hạn chế: Các vi điều khiển giá rẻ có thể chỉ có vùng nhớ heap vài kilobyte, làm trầm trọng thêm vấn đề phân mảnh bộ nhớ.
Ví dụ về lập trình C nhúng – Phân bổ động có tính đến rủi ro
uint8_t *buffer = (uint8_t*) malloc(128);
if(buffer == NULL) { // Hệ thống có thể bị lỗi do bộ nhớ heap không đủ }
Ngay cả một cuộc gọi duy nhất cũng có thể gây ra sự chậm trễ hoặc lỗi không mong muốn trong một hệ thống đòi hỏi hoạt động nhanh chóng.
Các vấn đề phân mảnh bộ nhớ
Một trong những vấn đề dài hạn lớn nhất của việc cấp phát bộ nhớ động trong các hệ thống nhúng là sự phân mảnh bộ nhớ.
Các loại phân khúc thị trường:
- Trong phân phối bên ngoài, bộ nhớ trống có sẵn, nhưng nó nằm rải rác trong các khối nhỏ, không đủ cho việc phân bổ quy mô lớn.
- Việc phân bổ bộ nhớ trong có thể dẫn đến việc mất nhiều bộ nhớ hơn mức yêu cầu, gây lãng phí RAM.
Điều này dẫn đến:
- Hệ thống bị treo ngẫu nhiên sau thời gian sử dụng liên tục kéo dài.
- Mức sử dụng RAM tăng dần trong nhiều giờ/ngày.
- Thất bại của một nhiệm vụ quan trọng.
- Hành vi không nhất quán trong các hệ thống sử dụng RTOS (FreeRTOS, Zephyr, ThreadX).
Nếu các thiết bị nhúng của bạn cần hoạt động 24/7, chẳng hạn như đồng hồ đo điện thông minh, bộ định tuyến, cảm biến y tế, máy bay không người lái và cổng công nghiệp, việc phân đoạn mạng có thể vô tình gây hư hại cho hệ thống của bạn.
Ví dụ về các tình huống phân mảnh:
void example() { uint8_t *a = malloc(20);
uint8_t *b = malloc(30);
free(a); uint8_t *c = malloc(25); // Có thể thất bại do lỗi khối}
Ngay cả khi có đủ bộ nhớ trống, việc cấp phát bộ nhớ vẫn có thể thất bại do các khối bộ nhớ nằm rải rác.
Các thách thức thường gặp về bộ nhớ trong hệ thống nhúng.
Các hệ thống nhúng phải đối mặt với những thách thức riêng biệt về bộ nhớ do hạn chế về tài nguyên, điều này có thể ảnh hưởng đến hiệu suất, độ tin cậy và bảo mật. Do đó, việc hiểu rõ những vấn đề này là rất quan trọng để thiết kế phần mềm nhúng mạnh mẽ.
Rò rỉ bộ nhớ
Rò rỉ bộ nhớ xảy ra khi bộ nhớ được cấp phát động không được giải phóng đúng cách, khiến RAM liên tục bị tiêu thụ và có thể dẫn đến sự cố hệ thống. Ví dụ, trong một nút cảm biến IoT, việc liên tục cấp phát bộ nhớ cho dữ liệu cảm biến mà không giải phóng các bộ đệm cũ có thể khiến hệ thống ngừng hoạt động trong nhiều ngày.
Phòng ngừa:
- Nên sử dụng cấp phát bộ nhớ tĩnh bất cứ khi nào có thể.
- Triển khai cơ chế theo dõi bộ nhớ.
- Thường xuyên theo dõi mức sử dụng bộ nhớ heap bằng công cụ gỡ lỗi như Valgrind hoặc trình giám sát hệ điều hành thời gian thực (RTOS) chuyên dụng.
Lỗi tràn bộ đệm
Lỗi tràn bộ đệm xảy ra khi dữ liệu vượt quá dung lượng bộ nhớ được cấp phát, có thể ghi đè lên vùng nhớ liền kề và gây ra hành vi bất thường hoặc các lỗ hổng bảo mật. Ví dụ, việc ghi 32 byte dữ liệu vào một mảng 16 byte dành cho dữ liệu UART có thể làm hỏng các biến ngăn xếp gần đó.
Phòng ngừa:
- Luôn kiểm tra ranh giới của mảng.
- Hãy sử dụng một hàm thao tác chuỗi an toàn (ví dụ: strncpy thay vì strcpy).
- Bật cảnh báo của trình biên dịch đối với các thao tác bộ nhớ không an toàn.
Stack Overflow
Lỗi tràn ngăn xếp xảy ra khi nhiều lớp gọi đệ quy hoặc các hàm lồng nhau sử dụng nhiều không gian ngăn xếp hơn mức được cấp phát, điều này có thể khiến vi điều khiển bị treo hoặc hoạt động không thể đoán trước. Ví dụ, việc sử dụng đệ quy quá mức trong các thuật toán xử lý cảm biến trên STM32 có thể gây ra lỗi tràn ngăn xếp.
Phòng ngừa:
- Phân tích độ sâu cuộc gọi tối đa.
- Giảm thiểu sự lặp lại; thay vào đó hãy sử dụng các giải pháp lặp đi lặp lại.
- Tăng kích thước ngăn xếp trong cấu hình hệ điều hành thời gian thực khi cần thiết.
Phân vùng bộ nhớ
Việc cấp phát/giải phóng bộ nhớ động thường xuyên có thể gây ra hiện tượng phân mảnh bộ nhớ, dẫn đến việc các khối bộ nhớ nhỏ, không thể sử dụng được nằm rải rác trên vùng nhớ heap. Ví dụ, trong ESP32, việc liên tục cấp phát và giải phóng bộ đệm Wi-Fi có thể làm cạn kiệt vùng nhớ heap.
Phòng ngừa:
- Hãy sử dụng vùng nhớ chung cho các đối tượng được cấp phát thường xuyên.
- Nên sử dụng phương pháp cấp phát bộ nhớ tĩnh.
- Kiểm tra tình trạng phân mảnh vùng nhớ heap bằng công cụ phân tích bộ nhớ tích hợp.
Các lỗi liên quan đến con trỏ.
Con trỏ tồn tại dai dẳng hoặc con trỏ null có thể dẫn đến lỗi truy cập bộ nhớ hoặc làm hỏng dữ liệu. Ví dụ: truy cập giá trị được trỏ đến sau khi đã giải phóng bộ nhớ trong mã Arduino UNO.
Phòng ngừa:
- Đặt giá trị ban đầu của con trỏ thành NULL.
- Đặt con trỏ về NULL sau khi giải phóng bộ nhớ.
Sử dụng công cụ phân tích tĩnh để phát hiện việc sử dụng con trỏ không chính xác.
Các phương pháp tối ưu hóa bộ nhớ trong hệ thống nhúng.
Sử dụng bộ nhớ hiệu quả là rất quan trọng đối với các hệ thống nhúng, đặc biệt là đối với các tác vụ trí tuệ nhân tạo. Các bản cập nhật OTA và kiến trúc bộ nhớ lai trong các thiết bị năm 2026 cung cấp các chiến lược cho phép các nhà phát triển tối ưu hóa việc sử dụng RAM và bộ nhớ flash.
Hãy chọn kiểu dữ liệu phù hợp (uint8_t so với int).
Các kiểu dữ liệu nhỏ hơn giúp giảm mức sử dụng bộ nhớ. Ví dụ, hãy sử dụng uint8_t cho bộ đếm thay vì int khi phạm vi cho phép.
Giảm thiểu việc sử dụng các biến trung tâm/cố định.
Quá nhiều biến toàn cục/hằng số sẽ tiêu tốn RAM trong suốt quá trình thực thi chương trình. Khuyến nghị: Sử dụng biến cục bộ hoặc cấp phát bộ nhớ động trong giới hạn cho phép.
Tích hợp bộ nhớ
Phân bổ trước các khối bộ nhớ có kích thước cố định để giảm sự phân tán và tăng tốc độ cấp phát/giải phóng bộ nhớ.
Sử dụng `const` và `static` một cách hiệu quả.
- Hằng số dùng để chỉ dữ liệu chỉ đọc được lưu trữ trong bộ nhớ flash thay vì RAM.
- Việc sử dụng hằng số cho các biến hàm nội bộ giúp giảm thiểu việc truy cập vào bộ nhớ ngoài.
Bật các cờ tối ưu hóa trình biên dịch (O1, O2, Os).
Các trình biên dịch hiện đại cải thiện hiệu quả bộ nhớ và kích thước mã, trong khi các bộ chọn hệ điều hành giúp giảm kích thước tệp nhị phân cho các hệ thống có RAM hạn chế.
Giảm số lần gọi hàm (tiết kiệm không gian ngăn xếp).
Đơn giản hóa cấu trúc phân cấp hàm để tránh các vấn đề tràn ngăn xếp, đặc biệt là trong các thuật toán đệ quy.
Thay thế mã phức tạp bằng bảng tra cứu.
Tính toán trước kết quả cho các phép tính thường xuyên sử dụng để tiết kiệm chu kỳ CPU và dung lượng bộ nhớ ngăn xếp. Ví dụ, các hàm lượng giác được thay thế bằng bảng sin/cosin đã được tính toán trước trong các dự án STM32.
Hạn chế tối đa việc sử dụng chuỗi ký tự.
Tránh sử dụng chuỗi động; thay vào đó hãy sử dụng bộ đệm có độ dài cố định. Lưu trữ các giá trị hằng số trong bộ nhớ flash để tiết kiệm RAM.
Công cụ gỡ lỗi bộ nhớ dành cho hệ thống nhúng.
Việc phát triển hệ thống nhúng hiện đại đòi hỏi phải chủ động gỡ lỗi bộ nhớ. Các công cụ sau đây sẽ trở nên vô cùng quan trọng trong kỹ thuật hệ thống nhúng vào năm 2026.
Valgrind (kiểm thử mô phỏng)
Phát hiện rò rỉ bộ nhớ, bộ nhớ chưa được khởi tạo và truy cập sai trong môi trường mô phỏng trước khi sử dụng trong môi trường sản xuất.
Công cụ gỡ lỗi JTAG/SWD
Cung cấp khả năng giám sát bộ nhớ theo thời gian thực, thiết lập điểm dừng và giám sát ngăn xếp theo thời gian thực trên các vi điều khiển như STM32 và ESP32.
Máy phân tích bộ nhớ Keil / IAR
Chương trình này giám sát việc phân bổ bộ nhớ, sử dụng ngăn xếp và phân mảnh bộ nhớ cho các thiết bị ARM Cortex-M, giúp tối ưu hóa các ứng dụng RTOS nhúng.
Bộ phân tích bộ nhớ ESP-IDF
Một công cụ chuyên dụng dành cho ESP32 để giám sát vùng nhớ heap, phân tích phân mảnh bộ nhớ và phát hiện rò rỉ bộ nhớ trong môi trường FreeRTOS.
Công cụ phân tích thống kê
Các công cụ như PC-lint , Coverity hoặc Cppcheck giúp xác định các lỗi bộ nhớ tiềm ẩn có thể xảy ra trong quá trình biên dịch, từ đó giảm thiểu các sự cố trong quá trình thực thi.
Ví dụ về việc sử dụng và tối ưu hóa bộ nhớ trên một bo mạch chủ thực tế.
STM32
- Sơ đồ bộ nhớ: SRAM 20–512 KB, Flash 64 KB–2 MB
- Hạn chế: Vùng nhớ stack và heap dùng chung SRAM, do đó cần phân bổ bộ nhớ cẩn thận.
- Cải thiện hiệu năng: Sử dụng bộ đệm DMA trong bộ nhớ flash, giảm thiểu các biến toàn cục.
ESP32
- Cấu hình bộ nhớ: 520 KB SRAM, PSRAM ngoài là tùy chọn.
- Hạn chế: Phân mảnh bộ nhớ heap khi sử dụng đồng thời Wi-Fi + BLE + RTOS.
- Tối ưu hóa: Hợp nhất bộ nhớ và phân bổ các vùng đệm quan trọng trong SRAM nội bộ.
Bo mạch Arduino UNO
- Sơ đồ bộ nhớ: SRAM 2 KB, Flash 32 KB
- Hạn chế: Bộ nhớ RAM rất hạn chế.
- Cải thiện hiệu năng: Lưu trữ các giá trị hằng số trong PROGMEM để giảm thiểu việc cấp phát bộ nhớ động.
Raspberry Pi Pico (RP2040)
- Sơ đồ bộ nhớ: SRAM 264 KB, Flash 2 MB
- Hạn chế: Bộ nhớ SRAM dạng mô-đun; bố cục ngăn xếp rất quan trọng.
- Cải thiện hiệu năng: Sử dụng bộ nhớ tạm và giảm độ sâu đệ quy.
Mẹo hữu ích:
- Việc phân tích mức sử dụng bộ nhớ cho mỗi tác vụ trong hệ điều hành thời gian thực (RTOS) luôn là điều cần thiết.
- Xác định ranh giới của ngăn xếp và vùng nhớ heap để tránh chồng chéo.
Hãy sử dụng cấp phát tĩnh cho các bộ đệm nhạy cảm về thời gian hoặc được sử dụng thường xuyên.
Tóm tắt — Quản lý bộ nhớ trong hệ thống nhúng.
Quản lý bộ nhớ trong các hệ thống nhúng không chỉ là một yêu cầu kỹ thuật; đó là một khía cạnh cơ bản để xây dựng các ứng dụng mạnh mẽ, thời gian thực và tiết kiệm năng lượng. Bằng cách nắm vững các chiến lược phân bổ bộ nhớ, hiểu rõ sự khác biệt giữa các loại bộ nhớ khác nhau và áp dụng các phương pháp tốt nhất như quản lý bộ nhớ động, quản lý bộ đệm và bảo vệ bộ nhớ, các kỹ sư có thể thiết kế các hệ thống đáng tin cậy, có khả năng mở rộng và an toàn.
Cho dù bạn đang phát triển thiết bị IoT, bộ điều khiển ô tô hay giải pháp nhúng công nghiệp, việc hiểu sâu về quản lý bộ nhớ sẽ giúp hệ thống của bạn hoạt động tối ưu trong những điều kiện ràng buộc nghiêm ngặt. Đầu tư thời gian vào việc sử dụng bộ nhớ hiệu quả ngay hôm nay sẽ giúp giảm thiểu lỗi hệ thống, giảm chi phí và tăng sự hài lòng của người dùng trong tương lai.
Hãy luôn dẫn đầu trong thế giới hệ thống nhúng bằng cách tập trung vào quản lý bộ nhớ chiến lược, chứ không chỉ nghĩ đến nó sau này, và xây dựng các hệ thống nhanh, an toàn và sẵn sàng cho tương lai.
Quản lý bộ nhớ trong các hệ thống nhúng không chỉ là một yêu cầu kỹ thuật; đó là một khía cạnh cơ bản để xây dựng các ứng dụng mạnh mẽ, thời gian thực và tiết kiệm năng lượng. Bằng cách nắm vững các chiến lược phân bổ bộ nhớ, hiểu rõ sự khác biệt giữa các loại bộ nhớ khác nhau và áp dụng các phương pháp tốt nhất như quản lý bộ nhớ động, quản lý bộ đệm và bảo vệ bộ nhớ, các kỹ sư có thể thiết kế các hệ thống đáng tin cậy, có khả năng mở rộng và an toàn.
Cho dù bạn đang phát triển thiết bị IoT, bộ điều khiển ô tô hay giải pháp nhúng công nghiệp, việc hiểu sâu về quản lý bộ nhớ sẽ giúp hệ thống của bạn hoạt động tối ưu trong những điều kiện ràng buộc nghiêm ngặt. Đầu tư thời gian vào việc sử dụng bộ nhớ hiệu quả ngay hôm nay sẽ giúp giảm thiểu lỗi hệ thống, giảm chi phí và tăng sự hài lòng của người dùng trong tương lai.
Hãy luôn dẫn đầu trong thế giới hệ thống nhúng bằng cách tập trung vào quản lý bộ nhớ chiến lược, chứ không chỉ nghĩ đến nó sau này, và xây dựng các hệ thống nhanh, an toàn và sẵn sàng cho tương lai.

