

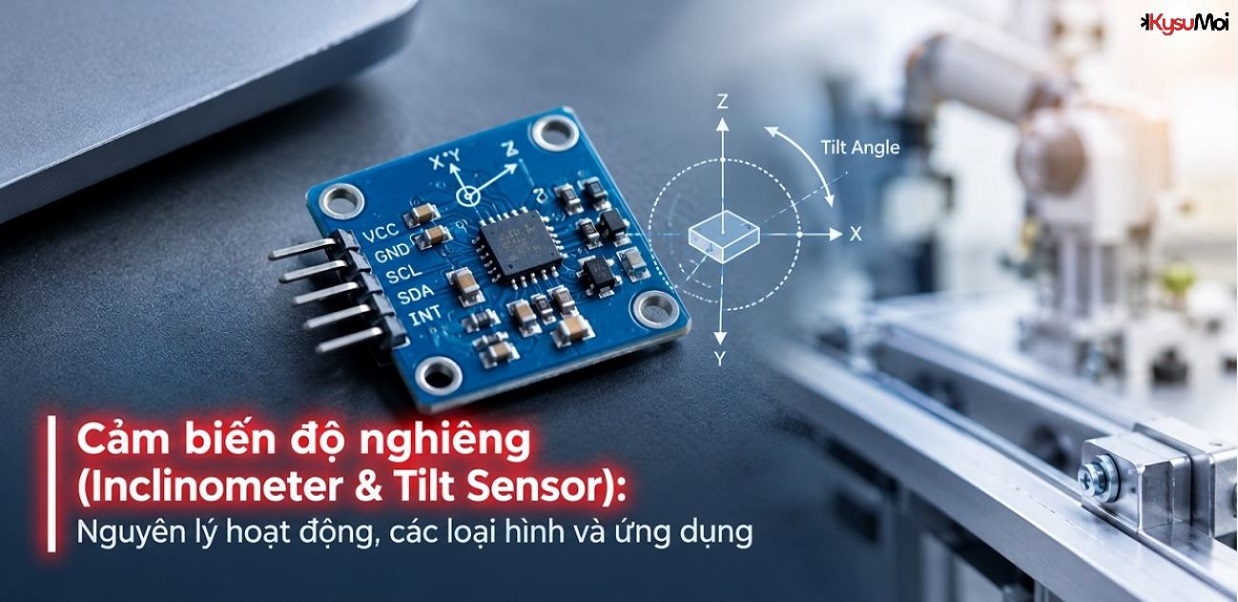
Đo góc nghiêng là một phần quan trọng trong đo lường hình học. Phạm vi đo góc rất rộng và có thể được phân loại dựa trên vị trí của mặt phẳng trong không gian, bao gồm: góc phương vị (hay góc phương ngang) theo phương ngang, góc nghiêng (hay góc phương đứng) theo phương thẳng đứng và góc trong không gian, là sự kết hợp giữa góc phương ngang và góc phương đứng. Cảm biến đo độ nghiêng là một cảm biến tiên tiến được sử dụng để đo độ nghiêng hoặc độ lún của vật thể so với trọng lực. Trong bài viết này, chúng ta sẽ tìm hiểu các loại cảm biến đo độ nghiêng khác nhau, nguyên lý hoạt động và ứng dụng của từng loại.
Cảm biến đo độ nghiêng là gì?
Cảm biến đo độ nghiêng, còn được gọi là cảm biến góc nghiêng (Tilt Sensor), được sử dụng để đo góc nghiêng hoặc biến dạng của các kết cấu cố định. Là một thiết bị cảm biến, nó thường được sử dụng trong các công trình xây dựng cầu, lắp đặt đường ray, kỹ thuật xây dựng dân dụng, giám sát an toàn công trình và nhiều lĩnh vực khác.
Quy trình lắp đặt cảm biến đo độ nghiêng phụ thuộc vào đặc điểm của ứng dụng. Cảm biến có thể được lắp đặt theo phương thẳng đứng để giám sát độ dốc của mái đào hoặc sự dịch chuyển của tường chắn và nền đắp. Ngoài ra, cảm biến cũng có thể được lắp đặt theo phương ngang tại các rãnh móng và khu vực san phẳng đất nông nghiệp để giám sát và kiểm soát độ phẳng của bề mặt.
Nguyên lý hoạt động của cảm biến đo độ nghiêng
Cảm biến đo độ nghiêng hoạt động bằng cách đo gia tốc. Trong hệ thống này, chúng ta không thể đo trực tiếp vận tốc nhưng có thể đo gia tốc. Nếu biết vận tốc ban đầu, chúng ta có thể tính vận tốc tuyến tính bằng phương pháp tích phân. Sau đó, chúng ta có thể tính độ dịch chuyển tuyến tính. Vì vậy, về bản chất, đây là cảm biến gia tốc hoạt động dựa trên nguyên lý quán tính. Khi cảm biến đo độ nghiêng đứng yên, sẽ không có gia tốc theo phương ngang và phương thẳng đứng, do đó chỉ có gia tốc trọng trường tác động lên cảm biến. Góc giữa trục thẳng đứng và trục nhạy của cảm biến chính là góc nghiêng.
Có những loại cảm biến đo độ nghiêng nào?
Có nhiều loại cảm biến đo độ nghiêng khác nhau. Mỗi hệ thống đo độ nghiêng cần có sự kết hợp giữa các thiết bị và cảm biến để đo lường và thu thập dữ liệu. Do đó, cảm biến đo độ nghiêng được phân loại khác nhau tùy theo chức năng và nguyên lý hoạt động.
Các loại cảm biến đo độ nghiêng phân loại theo cấu trúc và nguyên lý hoạt động
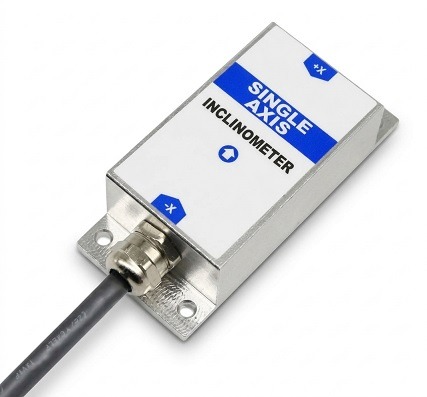
1. Cảm biến đo độ nghiêng một trục
Cảm biến đo độ nghiêng một trục chỉ có thể đo sự thay đổi góc quanh một trục duy nhất. Nguyên lý đo của loại cảm biến này dựa trên định luật II Newton và sử dụng nguyên lý quán tính để đo gia tốc của vật thể.
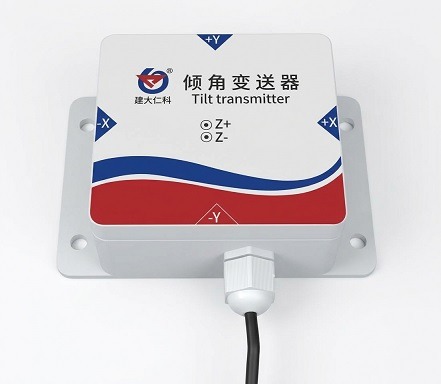
2. Cảm biến đo độ nghiêng hai trục
Cảm biến đo độ nghiêng hai trục có thể đo sự thay đổi góc trên cả trục X và trục Y. Nguyên lý hoạt động của nó tuân theo các định luật về quán tính và phương pháp tính tích phân trong chuyển động của vật thể. Cảm biến bao gồm hai phần tử cảm biến được bố trí vuông góc với nhau một góc 90 độ, mỗi phần tử tạo ra tín hiệu đầu ra tương ứng với góc nghiêng so với phương thẳng đứng quanh trục đo.
Sự khác biệt giữa cảm biến đo độ nghiêng một trục và hai trục:
Tùy thuộc vào phương pháp lắp đặt, các góc được đo bởi cảm biến đo độ nghiêng một trục và hai trục cũng sẽ khác nhau. Cảm biến hai trục có thể đo góc lăn (Roll) và góc chúc ngẩng (Pitch), trong khi cảm biến một trục chỉ có thể đo góc lăn hoặc góc chúc ngẩng khi được lắp đặt theo phương ngang. Trong quá trình lắp đặt theo phương thẳng đứng, cảm biến một trục chỉ có thể đo góc lật (Flip Angle), chứ không thể đo góc chúc ngẩng.
Bề mặt nghiêng được đo bởi cảm biến hai trục có thể được xác định theo một điểm hoặc một đường thẳng, trong khi cảm biến một trục chỉ có thể đo theo một đường thẳng. Ví dụ, khi đo độ nghiêng của một bức tường thẳng đứng, đường tiếp xúc giữa tường và móng được sử dụng làm đường đo, do đó có thể sử dụng cảm biến một trục trong trường hợp này. Tuy nhiên, khi một thanh thẳng đứng dần nghiêng đi, điểm tiếp xúc sẽ trở thành vị trí đo. Vì vậy, cần sử dụng cảm biến đo độ nghiêng hai trục.
Các loại cảm biến đo độ nghiêng theo nguyên lý hoạt động
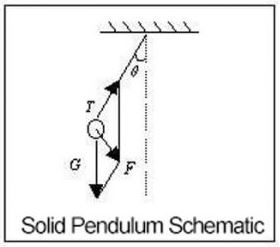
1. Cảm biến đo độ nghiêng kiểu con lắc rắn
Hệ thống servo cân bằng lực (Force-Balance Servo) được sử dụng rộng rãi trong thiết kế con lắc rắn. Hệ thống bao gồm một con lắc, một cung cycloid và một giá đỡ. Con lắc chịu tác động của trọng lực G và lực căng của con lắc T, trong khi hợp lực bên ngoài là F = Gsinθ = mgsinθ, trong đó θ là góc giữa cung cycloid và phương thẳng đứng. Khi đo trong phạm vi góc nhỏ, có thể xem F và θ có mối quan hệ tuyến tính, và cảm biến đo độ nghiêng kiểu điện trở biến dạng cũng dựa trên nguyên lý này.
2. Cảm biến đo độ nghiêng kiểu con lắc chất lỏng
Nguyên lý hoạt động của con lắc chất lỏng dựa trên một vỏ thủy tinh chứa chất lỏng dẫn điện, bên ngoài có ba điện cực bạch kim được kết nối với nhau. Ba điện cực được bố trí song song và cách đều nhau. Khi vỏ cảm biến nằm ngang, cả ba điện cực sẽ được nhúng vào chất lỏng dẫn điện ở cùng một độ sâu. Nếu đặt điện áp xoay chiều có cùng biên độ giữa hai điện cực, dòng điện ion sẽ xuất hiện giữa chúng, và chất lỏng nằm giữa hai điện cực tương đương với hai điện trở RI và RIII. Khi con lắc chất lỏng nằm ngang, ta có RI = RIII.
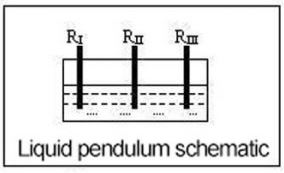
Khi vỏ thủy tinh bị nghiêng, lượng chất lỏng dẫn điện giữa các điện cực sẽ không còn bằng nhau và độ sâu ngâm của ba điện cực trong chất lỏng cũng thay đổi. Tuy nhiên, độ sâu ngâm của điện cực ở giữa về cơ bản vẫn không thay đổi. Khi độ sâu ngâm của điện cực bên trái giảm, lượng chất lỏng dẫn điện sẽ giảm, số lượng ion dẫn điện cũng giảm và điện trở RI tăng lên. Ngược lại, ở điện cực đối diện, lượng chất lỏng dẫn điện tăng, số lượng ion dẫn điện tăng và điện trở RIII giảm xuống. Khi đó, RI > RIII. Ngược lại, nếu hướng nghiêng thay đổi theo chiều ngược lại thì RI < RIII.
3. Cảm biến đo độ nghiêng kiểu con lắc khí
Phần tử quán tính của "con lắc khí" bao gồm một khoang kín, khí và một dây nung nóng. Khi mặt phẳng chứa khoang bị nghiêng so với mặt phẳng nằm ngang hoặc khoang chịu tác động của gia tốc, điện trở của dây nung nóng sẽ thay đổi. Sự thay đổi điện trở này là hàm của góc nghiêng θ hoặc gia tốc a, từ đó tạo ra hiệu ứng con lắc. Sự thay đổi điện trở của dây nung nóng là kết quả của quá trình trao đổi năng lượng giữa khí và dây nung nóng.
Cơ chế nhạy của phần tử quán tính "con lắc khí" dựa trên quá trình truyền năng lượng bên trong khoang kín chứa khí và dây nung nóng, trong đó dây nung nóng là nguồn nhiệt duy nhất. Khi thiết bị được cấp năng lượng, khí sẽ nóng lên. Đối lưu là hình thức trao đổi năng lượng nhiệt chủ yếu.
Sự khác biệt giữa con lắc rắn, con lắc chất lỏng và con lắc khí:
Mỗi loại đều có những ưu điểm riêng. Trong trường trọng lực, khối lượng nhạy của con lắc rắn là khối lượng của chính con lắc, khối lượng nhạy của con lắc chất lỏng là chất điện phân, còn khối lượng nhạy của con lắc khí là khí. Khí là thành phần duy nhất có thể chuyển động trong khoang kín. Khối lượng khí nhỏ và lực quán tính sinh ra khi xảy ra va đập mạnh hoặc quá tải lớn cũng nhỏ. Do đó, loại cảm biến này có khả năng chống rung và chịu va đập tốt. Tuy nhiên, việc kiểm soát chuyển động của khí phức tạp hơn và độ chính xác không cao.
Cảm biến đo độ nghiêng kiểu con lắc rắn có chiều dài con lắc và vị trí trọng tâm rõ ràng, đồng thời có nguyên lý hoạt động tương tự cảm biến gia tốc. Loại cảm biến này có dải đo rộng và độ chính xác cao. Trong khi đó, cảm biến đo độ nghiêng kiểu con lắc chất lỏng có đặc tính nằm giữa hai loại còn lại, nhưng hệ thống ổn định hơn và được sử dụng rộng rãi trong các hệ thống yêu cầu độ chính xác cao.
Cảm biến đo độ nghiêng được ứng dụng trong những lĩnh vực nào?
- Cảm biến đo độ nghiêng được sử dụng trong các máy san phẳng rãnh móng, phục vụ việc san phẳng rãnh móng và đất nông nghiệp nhằm giám sát và kiểm soát độ phẳng của bề mặt.
- Cảm biến đo độ nghiêng được sử dụng trong các máy san phẳng đất ruộng lúa để điều chỉnh độ cao của mặt đất. Công nghệ san phẳng mặt ruộng có thể giúp tiết kiệm nước tưới và nâng cao hiệu quả sử dụng phân bón trong quá trình sản xuất lúa.
- Cảm biến đo độ nghiêng được sử dụng trong các thiết bị theo dõi quang học trên phương tiện. Cảm biến đo độ nghiêng hai trục được lắp đặt tại đế của thiết bị theo dõi quang học để kiểm tra độ phẳng của bệ đỡ, đảm bảo thiết bị theo dõi quang học trên phương tiện hoạt động với độ chính xác cao.
- Cảm biến đo độ nghiêng được sử dụng trong các robot lắp đặt đường ống tại khu vực đô thị.
- Ứng dụng cảm biến đo độ nghiêng trong quá trình hạ thủy tàu.
- Cảm biến đo độ nghiêng được sử dụng trên các bệ nổi của tàu và làm đế đỡ cho ăng-ten theo dõi vệ tinh nhằm đảm bảo ăng-ten luôn ở trạng thái cân bằng theo phương ngang. Hệ thống điều khiển bệ theo thời gian thực sẽ tách biệt các chuyển động nghiêng và xoay của thân tàu để duy trì độ ổn định của bệ.
- Cảm biến đo độ nghiêng được sử dụng để giám sát và điều chỉnh dao động của móc cẩu trên các tàu cỡ lớn.
- Cảm biến đo độ nghiêng được sử dụng rộng rãi trong đo độ nghiêng công nghiệp và giám sát các công trình có nguy cơ mất an toàn, bảo tồn công trình kiến trúc cổ, đo độ nghiêng cầu, giám sát đường hầm, giám sát đập, kiểm soát độ nghiêng trong quá trình khoan và nhiều ngành công nghiệp khác.
Cách lắp đặt cảm biến đo độ nghiêng?
Việc lắp đặt cảm biến đo độ nghiêng đòi hỏi một số kỹ thuật nhất định. Nhìn chung, cảm biến đo độ nghiêng được tích hợp chức năng hiệu chỉnh điểm không. Người dùng có thể nhấn nút Zero để thiết lập góc tham chiếu bằng không tại một góc bất kỳ. Trước khi lắp đặt cảm biến đo độ nghiêng, cần xác định vị trí lắp đặt, góc đo và mặt phẳng tham chiếu cần đo, chẳng hạn như so với một mặt phẳng nhất định. Sau khi lắp đặt, hãy cố định cảm biến trên mặt phẳng đã xác định và sử dụng nút Zero để thiết lập điểm không trước khi tiến hành đo. Mục đích chính của thao tác này là giúp việc đọc giá trị góc thuận tiện hơn và giảm thiểu các sai số không cần thiết.

